百捷简历

以下为根据本文案例生成的简历范文示例(姓名等均为示例信息)

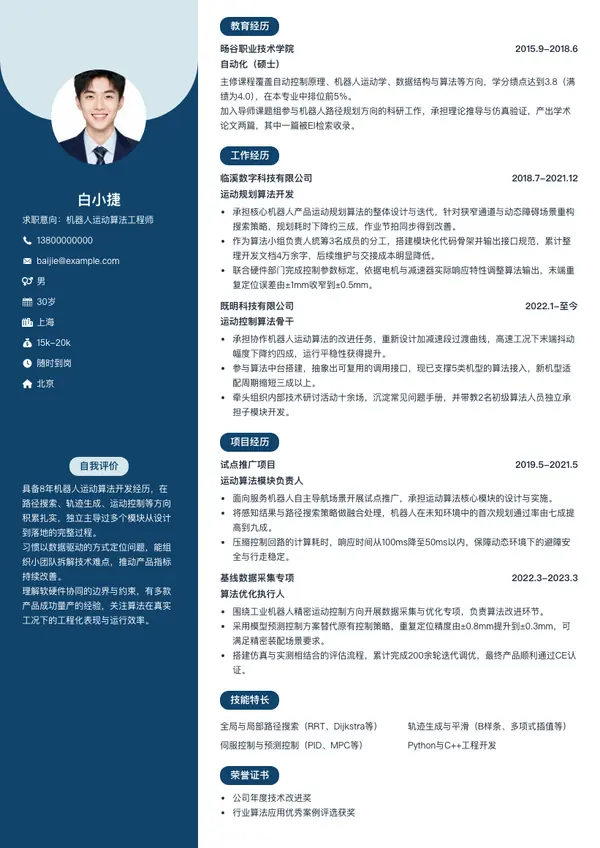
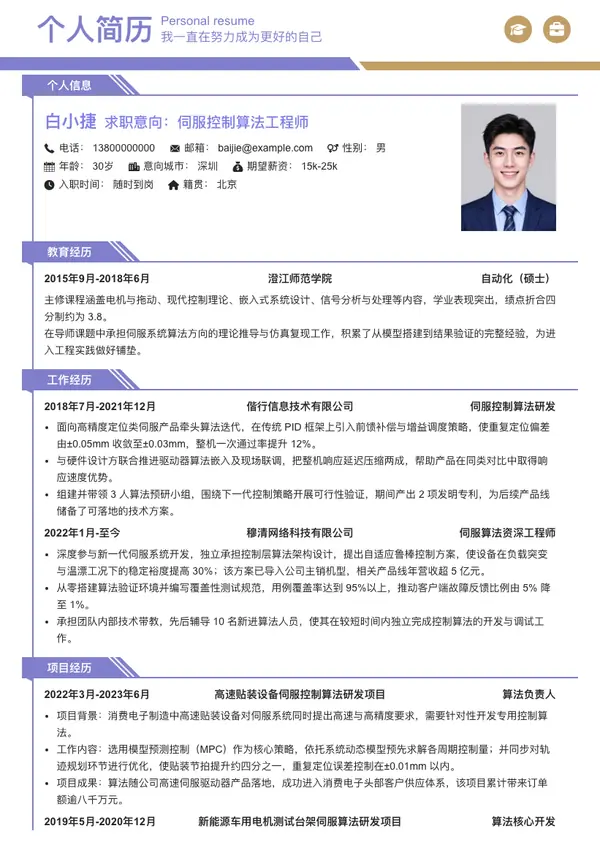
白小捷
求职意向:算法工程师
电话:18866666666
邮箱:baijie@example.com
意向城市:杭州

项目经历

2012年10月-2014年12月
多源信息融合图像分类算法
  • 面向多源信息融合的图像分类算法研发
  • 研究概述
  • 将深度与色彩两类信息联合表征,构造出比单一模态更完整的特征向量,并引入多核学习框架,使不同类别之间的可分性得到增强,分类准确率随之提高。
  • 针对深度传感器采集画面中像素缺失的问题,采用以颜色与结构为先验的补全策略;同时借助水平、垂直约束及物体间支撑关系,完成场景内目标的区域划分。
  • 剖析词袋模型在语义表达上的不稳定性,借助可视化手段观察稀疏编码与字典优化对该框架的增益,并对其内在机理给出直观解释。
  • 借助非线性降维手段压缩高维特征,缓解维度膨胀带来的性能衰减;并从距离度量学习的角度另辟蹊径,进一步提升分类精度。
2013年9月-2014年6月
可拆装楼宇电动吊运装置
  • 本项目面向高层建筑及类似场景,研制一种能在楼层与地面之间完成物品垂直输送的可拆装电动吊运设备,其构成包括底部支架、悬臂轨道与滑行吊具三部分。整体构造紧凑,各模块均可独立拆卸,连接处统一采用螺栓紧固,拼装完毕即可投入使用,能够布置于室内并将物品直接送达房间内部。
  • 承担结构方案的分析与改进讨论,并借助三维建模软件完成吊运装置主体建模及基础承载能力校核。
2012年11月-2013年5月
多旋翼飞行平台
  • 通过陀螺仪与加速度计采集实时运动数据,经滤波处理后完成坐标系旋转运算,解算出飞行器当前姿态角;再经由闭环控制生成无刷电机的转速指令,调节电调输出功率以改变电机转速,从而让飞行平台在无人工干预下保持空中水平飞行,同时支持通过无线遥控设备进行人工操控。
  • 负责前期资料搜集与整理、外文文献研读、控制策略研究、硬件电路搭建、传感器标定测试,以及软硬件联合调试。
2011年1月-2013年12月
柔性延时曲杆车辆跟踪关键技术
  • 前车存在加速度或转向时,传统车辆自动跟踪方案难以维持精度。本项目提出一种具备力传递延时特性的虚拟柔性曲杆模型,综合考量前车运动状态、后车自重与外形尺寸等要素,深入剖析传输延时、柔度与曲率三者之间的相互制约关系,从而有效改善跟踪精度。
  • 基于图像的车辆检测:利用已有车辆图像库训练前车识别模块;再通过摄像头采集画面,借助滑动窗搜索定位目标车辆,并辅以Cam-shift方法维持对移动目标的持续追踪。
  • 行驶场景分类:采用涵盖高速道路、城市街道等十五类场景的图像库对分类算法进行验证。以稀疏编码结合空间金字塔方式表达图像,选用线性SVM承担判别任务,最终通过交叉验证测得分类正确率为89%。
白小捷求职意向:算法工程师
18866666666 · baijie@example.com

项目经历

多源信息融合图像分类算法2012.10-2014.12
  • 面向多源信息融合的图像分类算法研发
  • 研究概述
  • 将深度与色彩两类信息联合表征,构造出比单一模态更完整的特征向量,并引入多核学习框架,使不同类别之间的可分性得到增强,分类准确率随之提高。
  • 针对深度传感器采集画面中像素缺失的问题,采用以颜色与结构为先验的补全策略;同时借助水平、垂直约束及物体间支撑关系,完成场景内目标的区域划分。
  • 剖析词袋模型在语义表达上的不稳定性,借助可视化手段观察稀疏编码与字典优化对该框架的增益,并对其内在机理给出直观解释。
  • 借助非线性降维手段压缩高维特征,缓解维度膨胀带来的性能衰减;并从距离度量学习的角度另辟蹊径,进一步提升分类精度。
可拆装楼宇电动吊运装置2013.09-2014.06
  • 本项目面向高层建筑及类似场景,研制一种能在楼层与地面之间完成物品垂直输送的可拆装电动吊运设备,其构成包括底部支架、悬臂轨道与滑行吊具三部分。整体构造紧凑,各模块均可独立拆卸,连接处统一采用螺栓紧固,拼装完毕即可投入使用,能够布置于室内并将物品直接送达房间内部。
  • 承担结构方案的分析与改进讨论,并借助三维建模软件完成吊运装置主体建模及基础承载能力校核。
多旋翼飞行平台2012.11-2013.05
  • 通过陀螺仪与加速度计采集实时运动数据,经滤波处理后完成坐标系旋转运算,解算出飞行器当前姿态角;再经由闭环控制生成无刷电机的转速指令,调节电调输出功率以改变电机转速,从而让飞行平台在无人工干预下保持空中水平飞行,同时支持通过无线遥控设备进行人工操控。
  • 负责前期资料搜集与整理、外文文献研读、控制策略研究、硬件电路搭建、传感器标定测试,以及软硬件联合调试。
柔性延时曲杆车辆跟踪关键技术2011.01-2013.12
  • 前车存在加速度或转向时,传统车辆自动跟踪方案难以维持精度。本项目提出一种具备力传递延时特性的虚拟柔性曲杆模型,综合考量前车运动状态、后车自重与外形尺寸等要素,深入剖析传输延时、柔度与曲率三者之间的相互制约关系,从而有效改善跟踪精度。
  • 基于图像的车辆检测:利用已有车辆图像库训练前车识别模块;再通过摄像头采集画面,借助滑动窗搜索定位目标车辆,并辅以Cam-shift方法维持对移动目标的持续追踪。
  • 行驶场景分类:采用涵盖高速道路、城市街道等十五类场景的图像库对分类算法进行验证。以稀疏编码结合空间金字塔方式表达图像,选用线性SVM承担判别任务,最终通过交叉验证测得分类正确率为89%。

以上姓名、联系方式等均为示例信息。

按照STAR结构重新梳理你的算法项目经历,把角色与产出写具体,简历的专业感会明显提升。

✓写作要点

  • 从经历中筛选2到4段最能体现技术深度的项目,篇幅有限时宁缺毋滥。
  • 把个人承担的具体模块写清楚,让读者能区分你与团队其他人的工作边界。
  • 用可验证的指标收尾,例如推理耗时下降比例、资源占用变化、上线周期等。
  • 每段项目控制在三到五句话,先交代问题背景,再落到你的动作与结果。

✕常见误区

  • 项目堆砌过多导致重点被稀释,招聘方看完仍不清楚你的核心能力。
  • 只写做了什么,不写做到什么程度,效果无法被判断。
  • 选取的项目与算法岗位所需技能脱节,难以形成有效参考。

★加分技巧

  • 把成果换算成可比较的数字,比如准确率提升几个百分点、单次推理节省多少毫秒。
  • 将技术含量最高、与岗位最匹配的项目置于最前,让筛选者在最短时间内建立印象。

看完范文,照着做一份自己的简历

算法工程师的模板已备好,填好信息即可导出 PDF / Word,免费使用。
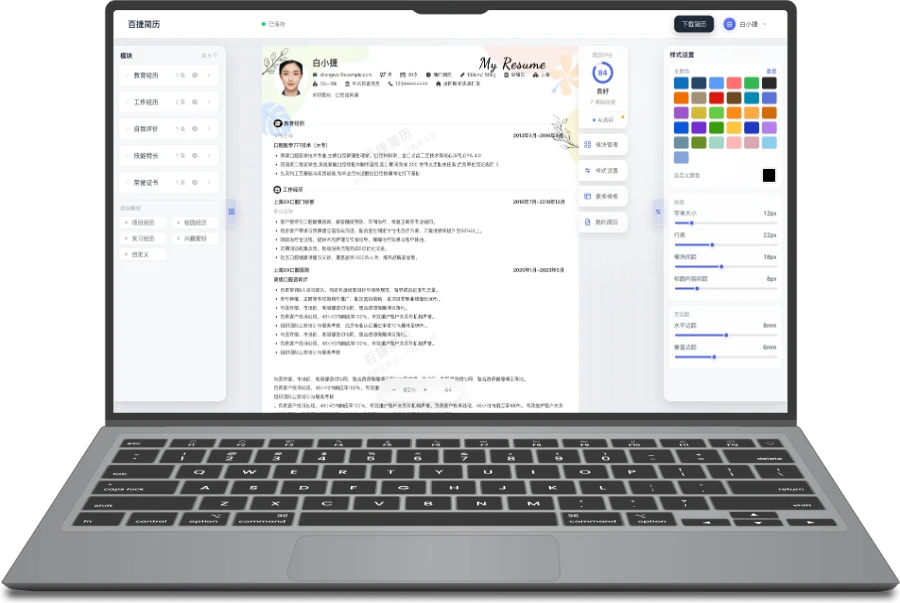
简历编辑器界面预览

立即创建您的专属简历

免费制作 · 海量模板 · 一键下载

开始制作