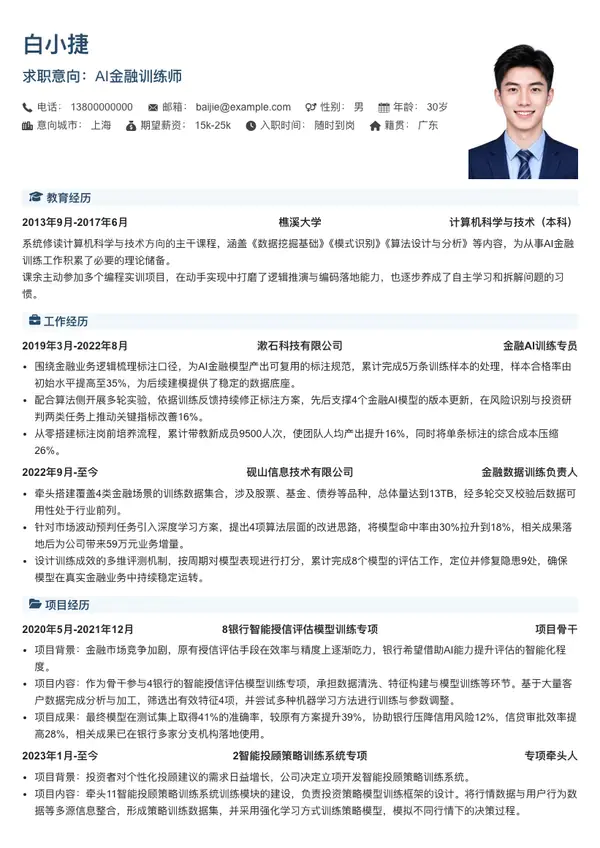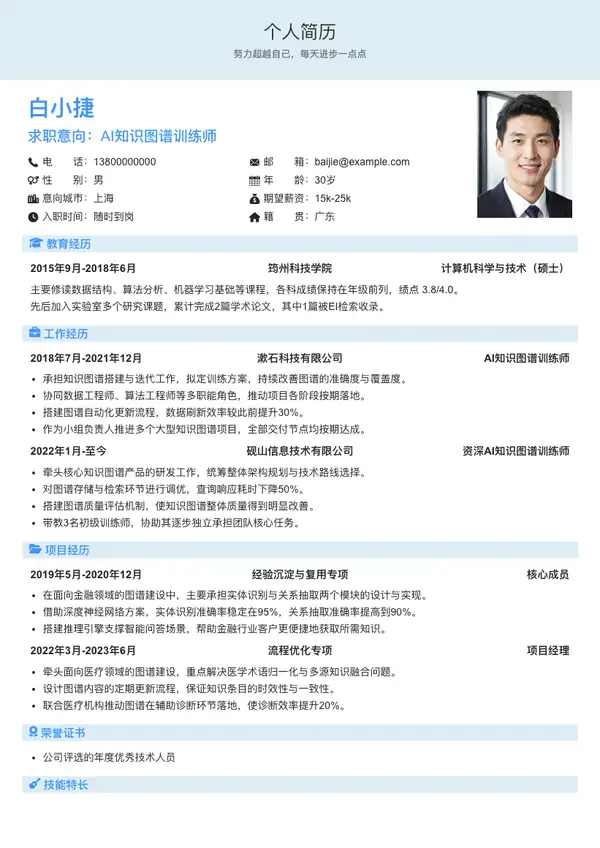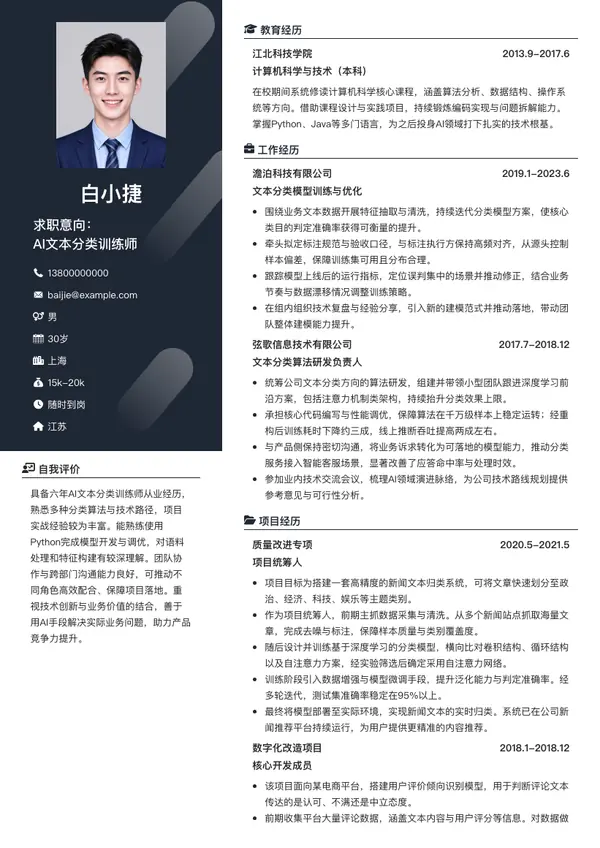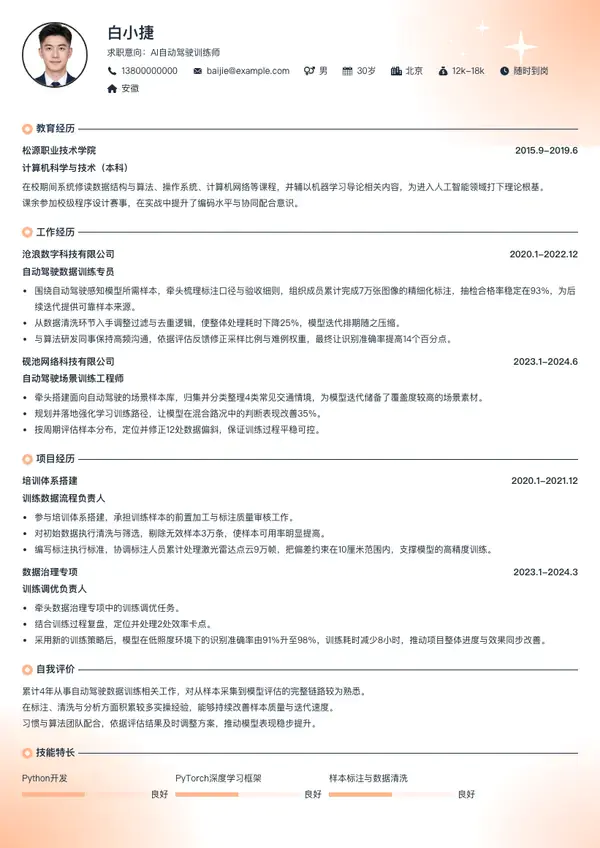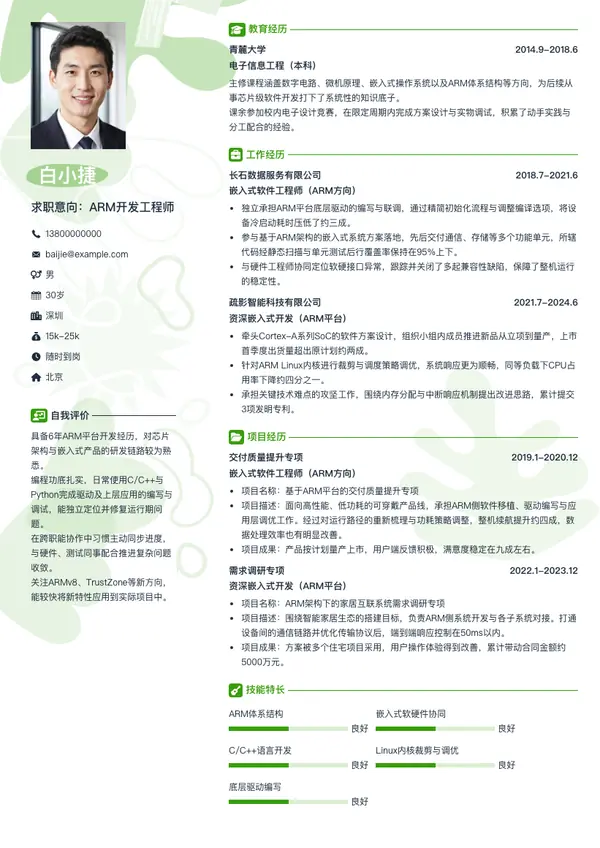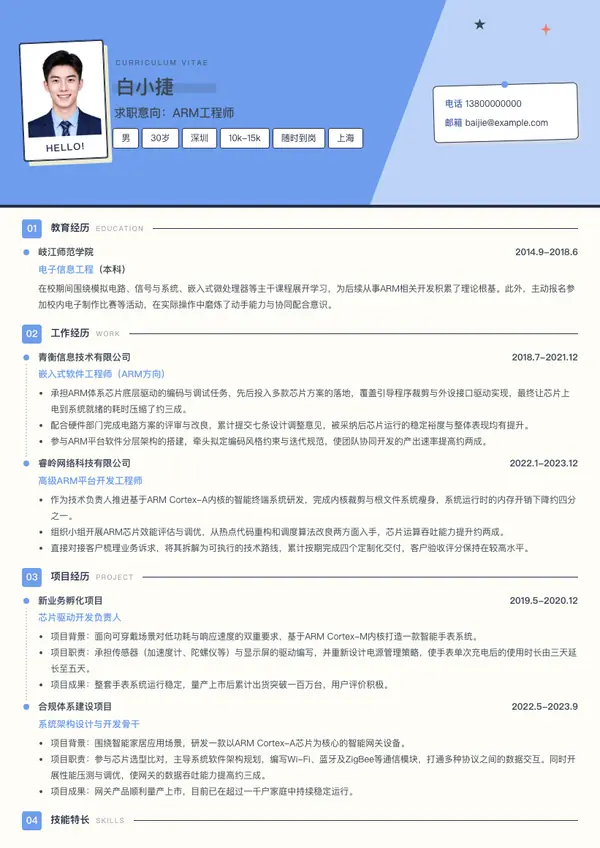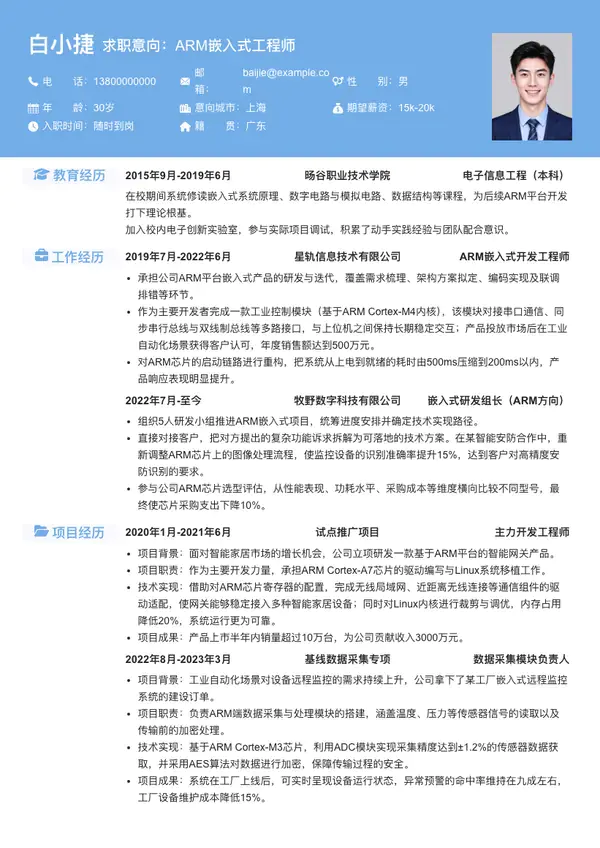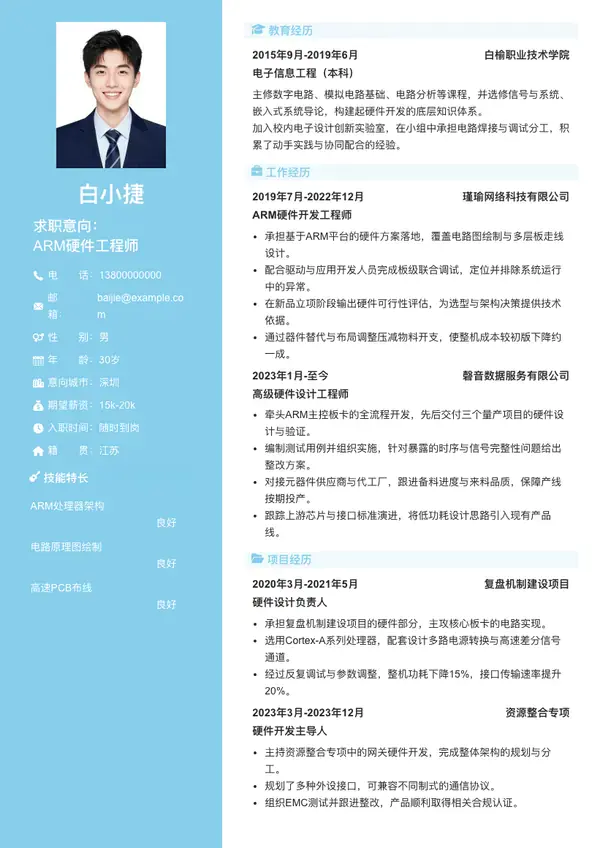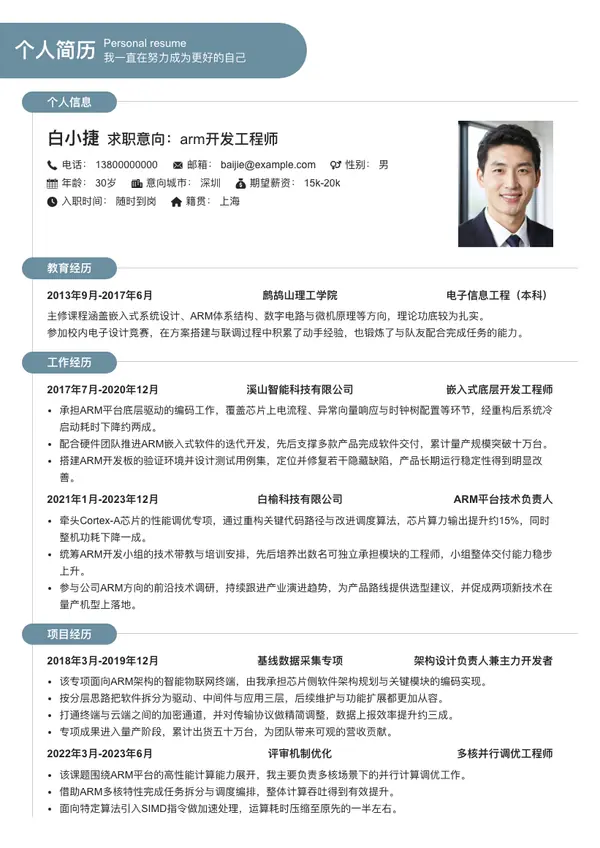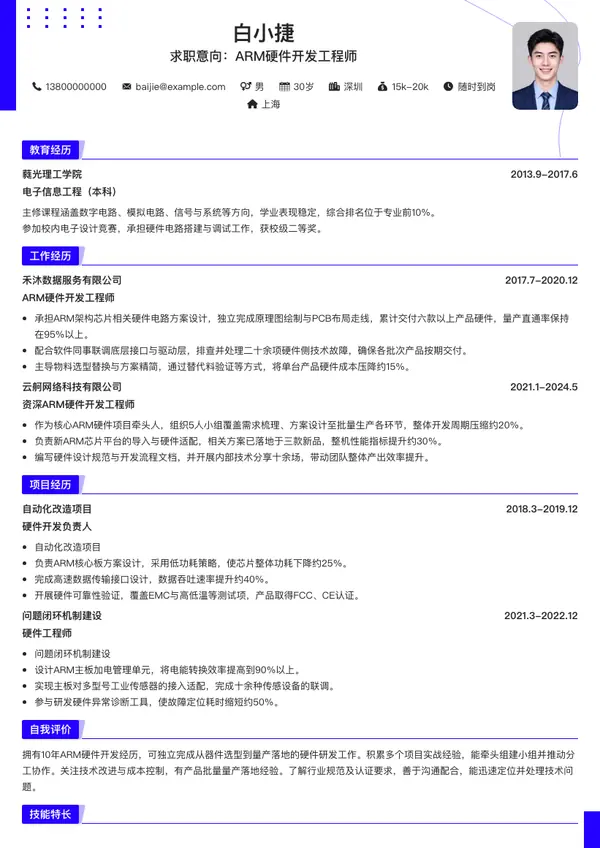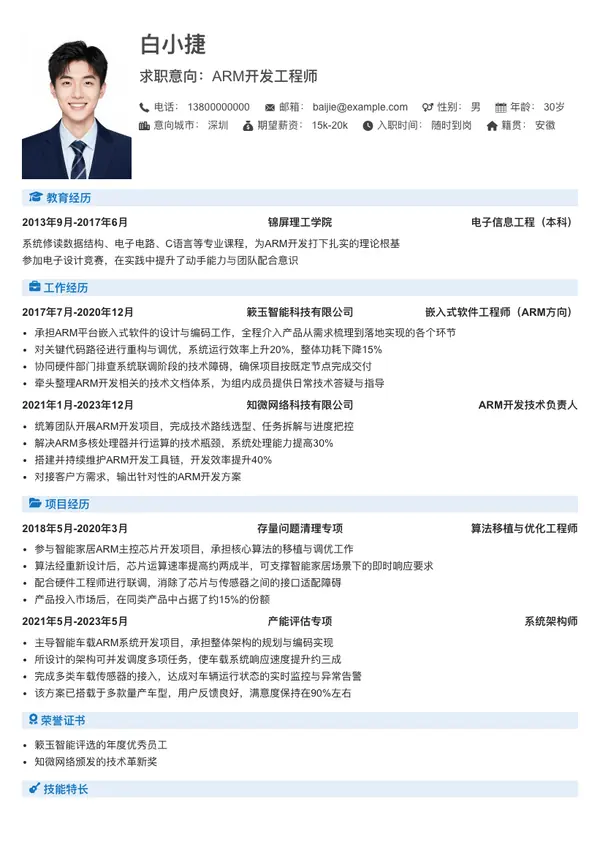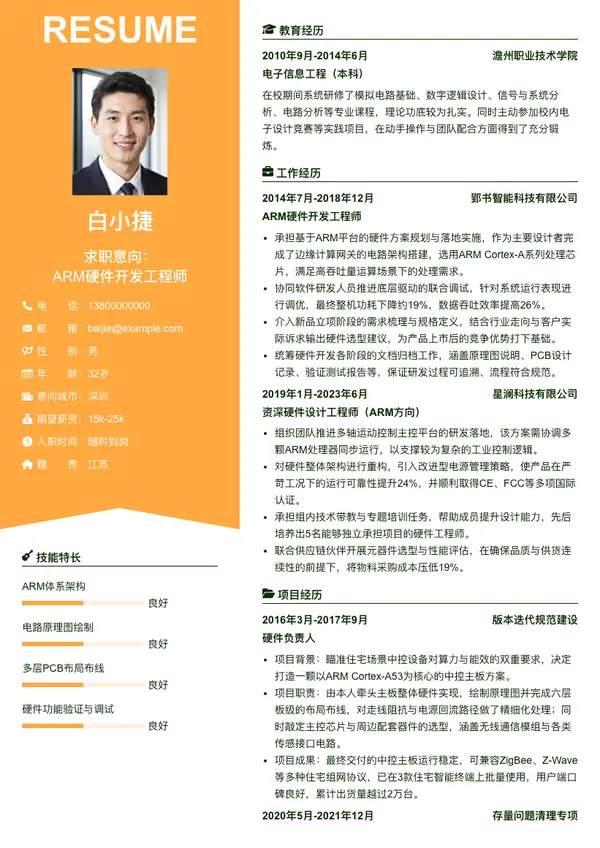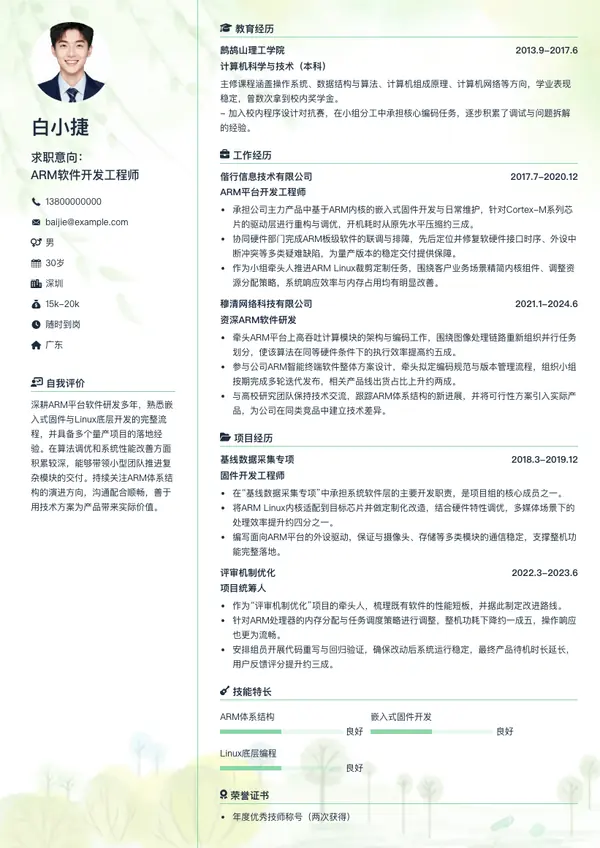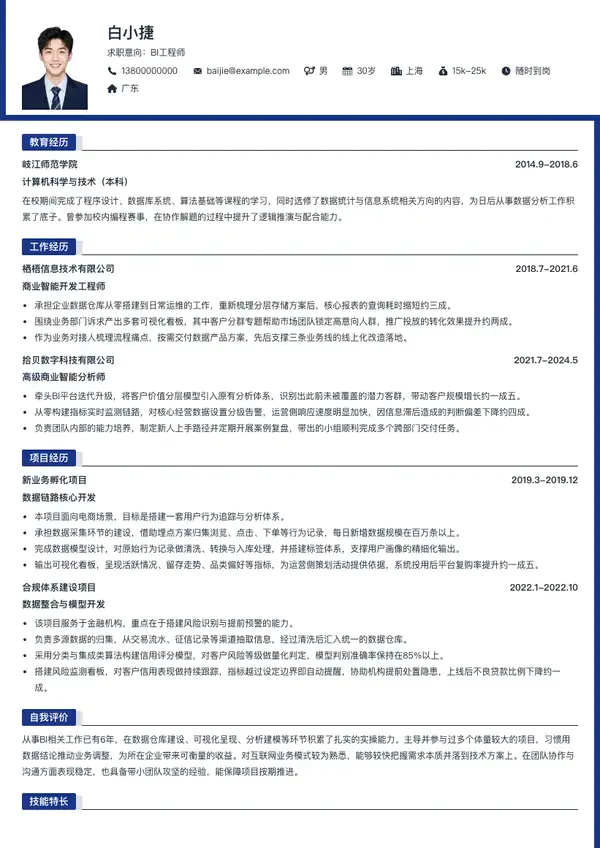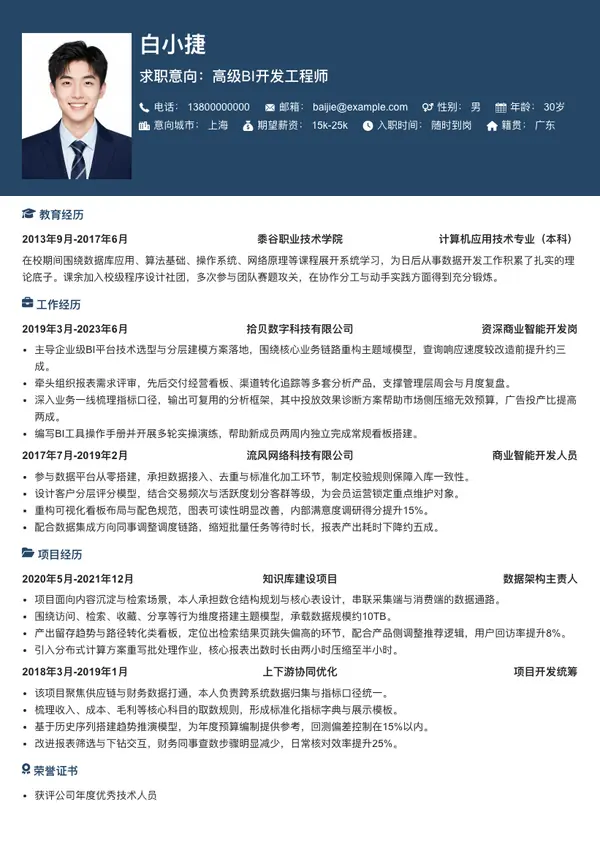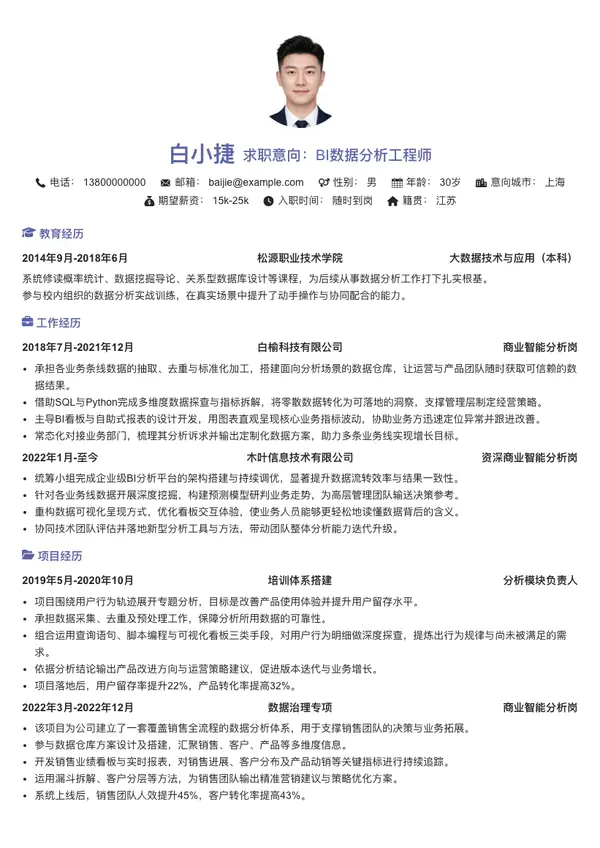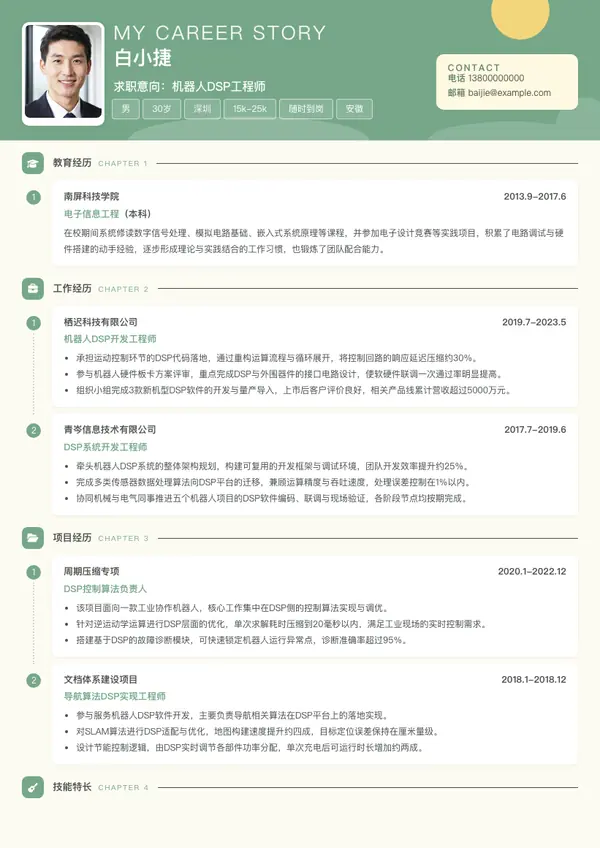
百捷简历的机器人DSP工程师简历模板,内容板块可增可减,主题色随意更换,附带 AI 润色、技能进度条与荣誉展示墙,一键即可换版。用 AI 辅助打磨简历文字,几分钟生成完整范本,争取更理想的薪资条件。
白小捷
求职意向:机器人DSP工程师
13800000000
baijie@example.com
男
30岁
深圳
15k-25k
随时到岗
安徽
教育经历
2013.9-2017.6
南屏科技学院
电子信息工程(本科)
在校期间系统修读数字信号处理、模拟电路基础、嵌入式系统原理等课程,并参加电子设计竞赛等实践项目,积累了电路调试与硬件搭建的动手经验,逐步形成理论与实践结合的工作习惯,也锻炼了团队配合能力。
工作经历
2019.7-2023.5
栖迟科技有限公司
机器人DSP开发工程师
- 承担运动控制环节的DSP代码落地,通过重构运算流程与循环展开,将控制回路的响应延迟压缩约30%。
- 参与机器人硬件板卡方案评审,重点完成DSP与外围器件的接口电路设计,使软硬件联调一次通过率明显提高。
- 组织小组完成3款新机型DSP软件的开发与量产导入,上市后客户评价良好,相关产品线累计营收超过5000万元。
2017.7-2019.6
青岑信息技术有限公司
DSP系统开发工程师
- 牵头机器人DSP系统的整体架构规划,构建可复用的开发框架与调试环境,团队开发效率提升约25%。
- 完成多类传感器数据处理算法向DSP平台的迁移,兼顾运算精度与吞吐速度,处理误差控制在1%以内。
- 协同机械与电气同事推进五个机器人项目的DSP软件编码、联调与现场验证,各阶段节点均按期完成。
项目经历
2020.1-2022.12
周期压缩专项
DSP控制算法负责人
- 该项目面向一款工业协作机器人,核心工作集中在DSP侧的控制算法实现与调优。
- 针对逆运动学运算进行DSP层面的优化,单次求解耗时压缩到20毫秒以内,满足工业现场的实时控制需求。
- 搭建基于DSP的故障诊断模块,可快速锁定机器人运行异常点,诊断准确率超过95%。
2018.1-2018.12
文档体系建设项目
导航算法DSP实现工程师
- 参与服务机器人DSP软件开发,主要负责导航相关算法在DSP平台上的落地实现。
- 对SLAM算法进行DSP适配与优化,地图构建速度提升约四成,目标定位误差保持在厘米量级。
- 设计节能控制逻辑,由DSP实时调节各部件功率分配,单次充电后可运行时长增加约两成。
技能特长
DSP嵌入式开发
良好
运动控制算法实现
良好
嵌入式C语言
良好
荣誉证书
- 公司评选的年度优秀技术人员
自我评价
具备多年机器人DSP开发经验,熟悉嵌入式开发流程及运动控制算法。曾独立承担模块设计与落地,也带领过小型团队推进项目。善于从算法效率与系统稳定性角度优化方案,重视产品质量与协作效率,希望持续为机器人领域输出可靠的DSP实现方案。
机器人DSP工程师简历模板
自定义板块自定义颜色AI润色AI点评一键更换模板
百捷简历的机器人DSP工程师简历模板,内容板块可增可减,主题色随意更换,附带 AI 润色、技能进度条与荣誉展示墙,一键即可换版。用 AI 辅助打磨简历文字,几分钟生成完整范本,争取更理想的薪资条件。
使用此模板- 云端操作,实时保存
- 排版格式完整,导出不乱版
- 打印效果最好
- 操作简单、制作快速