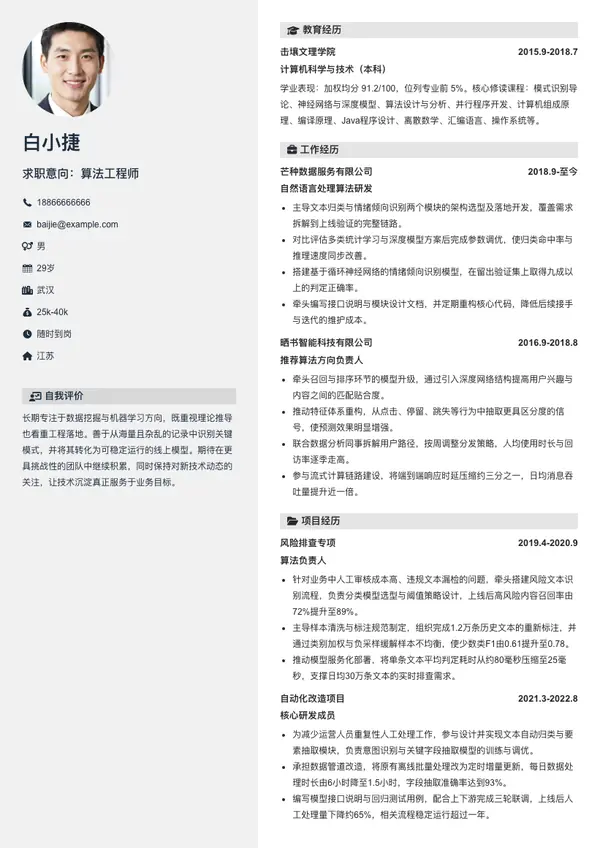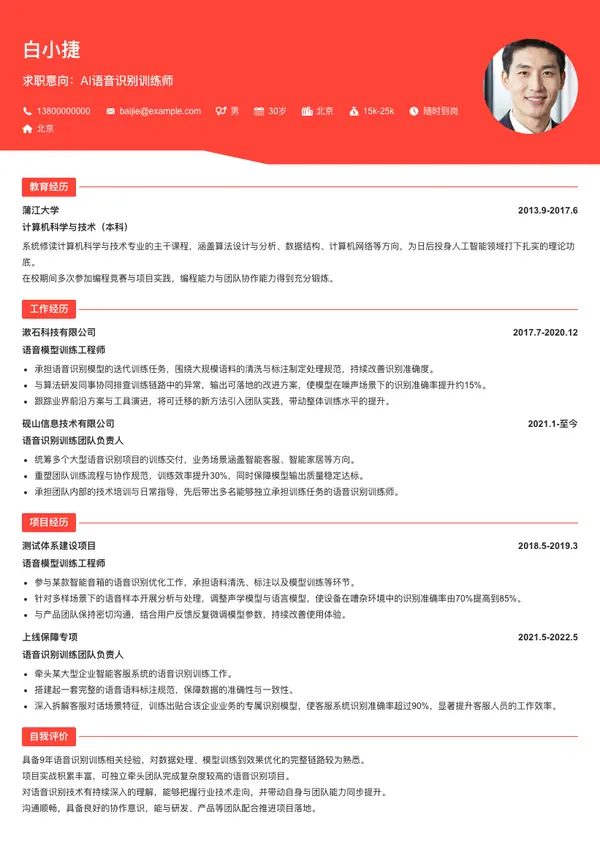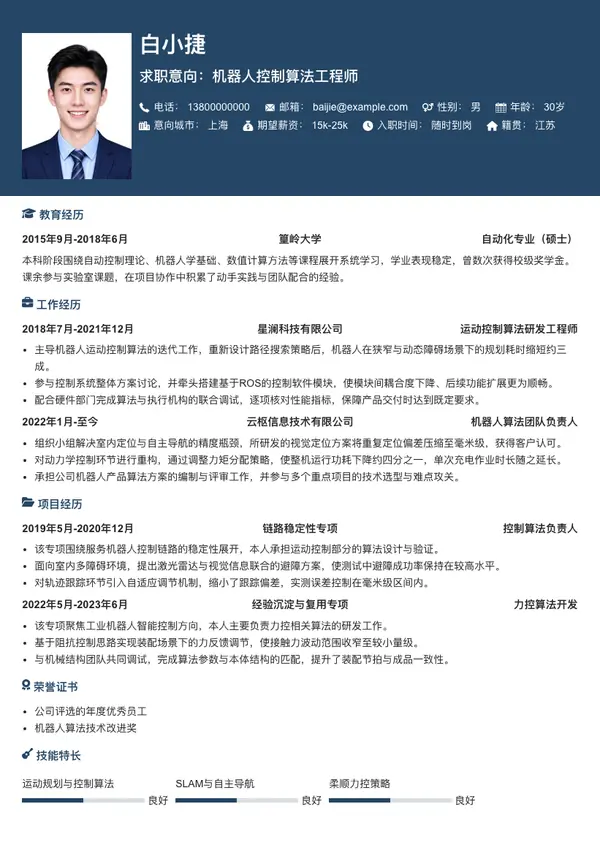
找资深机器人控制算法工程师简历模板,可以看百捷简历这一套:板块与配色都能自定义,带 AI 润色、技能条、荣誉墙,支持一键更换版式。内置 AI 文案优化,几分钟产出一份完整范本,让薪资谈判更有底气。
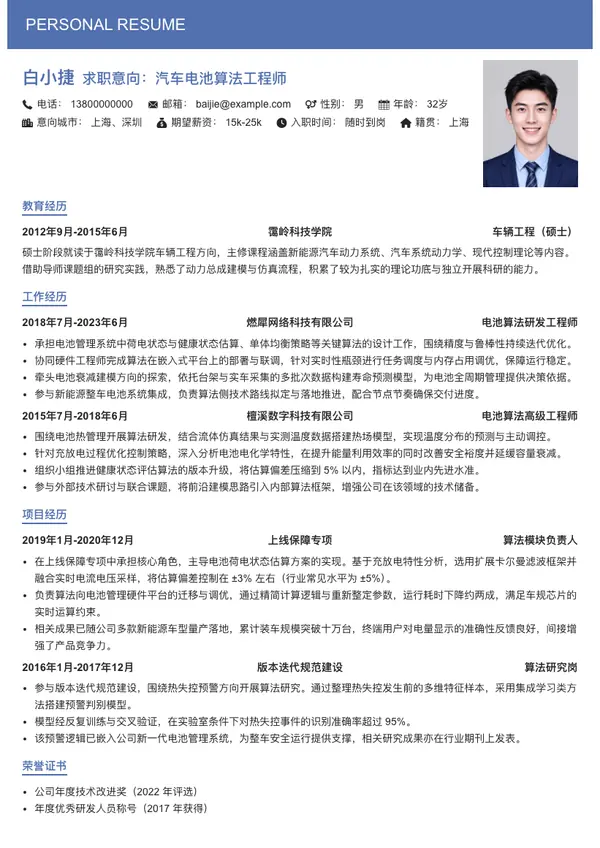
白小捷
求职意向:机器人控制算法工程师
电话:13800000000
邮箱:baijie@example.com
性别:男
年龄:30岁
意向城市:上海
期望薪资:15k-25k
入职时间:随时到岗
籍贯:江苏
教育经历
2015年9月-2018年6月
篁岭大学
自动化专业(硕士)
本科阶段围绕自动控制理论、机器人学基础、数值计算方法等课程展开系统学习,学业表现稳定,曾数次获得校级奖学金。课余参与实验室课题,在项目协作中积累了动手实践与团队配合的经验。
工作经历
2018年7月-2021年12月
星澜科技有限公司
运动控制算法研发工程师
- 主导机器人运动控制算法的迭代工作,重新设计路径搜索策略后,机器人在狭窄与动态障碍场景下的规划耗时缩短约三成。
- 参与控制系统整体方案讨论,并牵头搭建基于ROS的控制软件模块,使模块间耦合度下降、后续功能扩展更为顺畅。
- 配合硬件部门完成算法与执行机构的联合调试,逐项核对性能指标,保障产品交付时达到既定要求。
2022年1月-至今
云枢信息技术有限公司
机器人算法团队负责人
- 组织小组解决室内定位与自主导航的精度瓶颈,所研发的视觉定位方案将重复定位偏差压缩至毫米级,获得客户认可。
- 对动力学控制环节进行重构,通过调整力矩分配策略,使整机运行功耗下降约四分之一,单次充电作业时长随之延长。
- 承担公司机器人产品算法方案的编制与评审工作,并参与多个重点项目的技术选型与难点攻关。
项目经历
2019年5月-2020年12月
链路稳定性专项
控制算法负责人
- 该专项围绕服务机器人控制链路的稳定性展开,本人承担运动控制部分的算法设计与验证。
- 面向室内多障碍环境,提出激光雷达与视觉信息联合的避障方案,使测试中避障成功率保持在较高水平。
- 对轨迹跟踪环节引入自适应调节机制,缩小了跟踪偏差,实测误差控制在毫米级区间内。
2022年5月-2023年6月
经验沉淀与复用专项
力控算法开发
- 该专项聚焦工业机器人智能控制方向,本人主要负责力控相关算法的研发工作。
- 基于阻抗控制思路实现装配场景下的力反馈调节,使接触力波动范围收窄至较小量级。
- 与机械结构团队共同调试,完成算法参数与本体结构的匹配,提升了装配节拍与成品一致性。
荣誉证书
- 公司评选的年度优秀员工
- 机器人算法技术改进奖
技能特长
运动规划与控制算法
良好
SLAM与自主导航
良好
柔顺力控策略
良好
ROS系统开发
良好
自我评价
具备8年机器人控制算法岗位从业经历,在运动控制、定位导航与力控策略方面积累较深。曾独立承担算法模块从设计到落地的全过程,并带领小型团队完成多次算法迭代。熟悉ROS等开发环境,善于跨部门沟通协作,持续关注行业技术动态,希望将算法能力应用于更复杂的机器人场景。
资深机器人控制算法工程师简历模板
17 人在用自定义板块自定义颜色AI润色AI点评一键更换模板
找资深机器人控制算法工程师简历模板,可以看百捷简历这一套:板块与配色都能自定义,带 AI 润色、技能条、荣誉墙,支持一键更换版式。内置 AI 文案优化,几分钟产出一份完整范本,让薪资谈判更有底气。
使用此模板- 云端操作,实时保存
- 排版格式完整,导出不乱版
- 打印效果最好
- 操作简单、制作快速