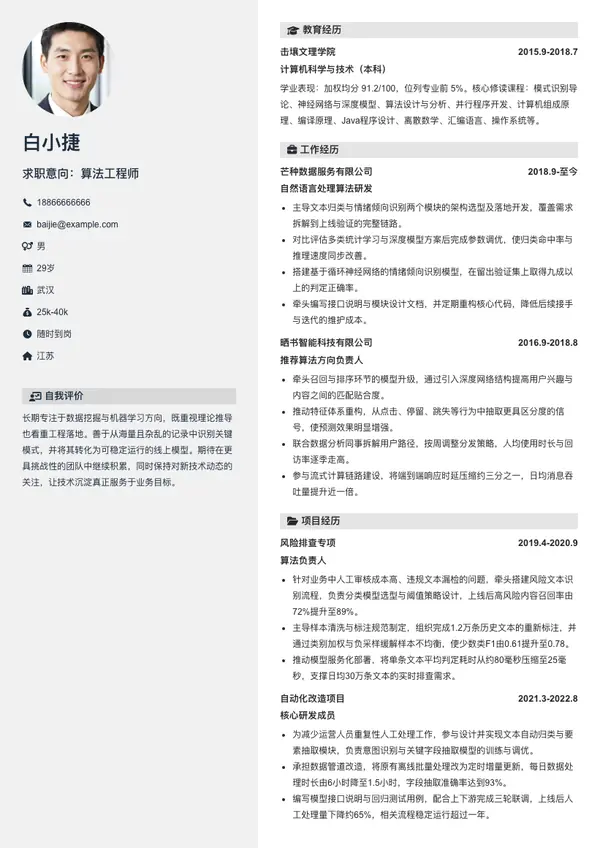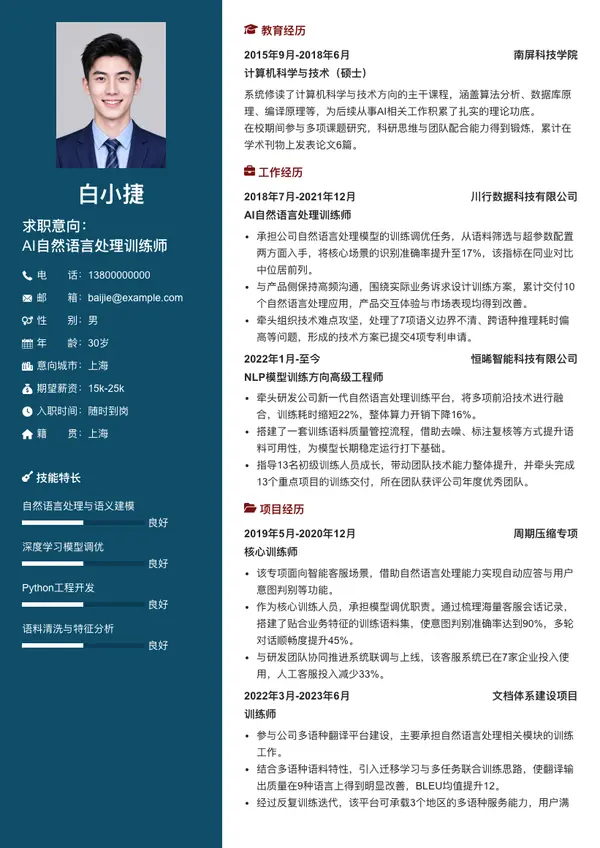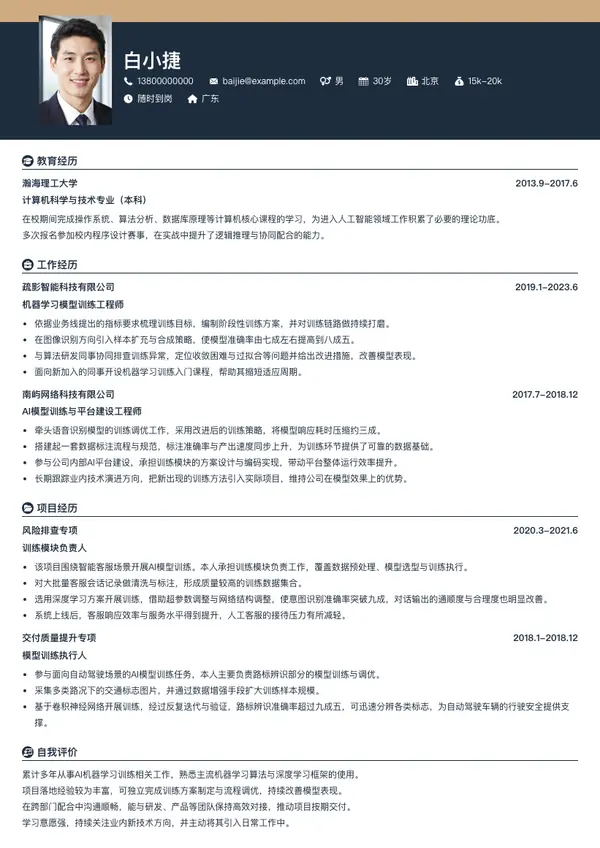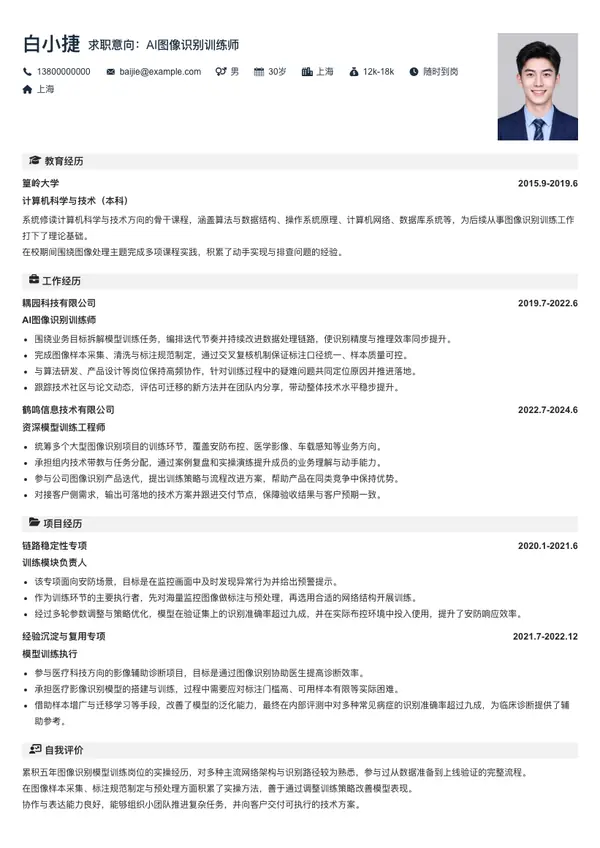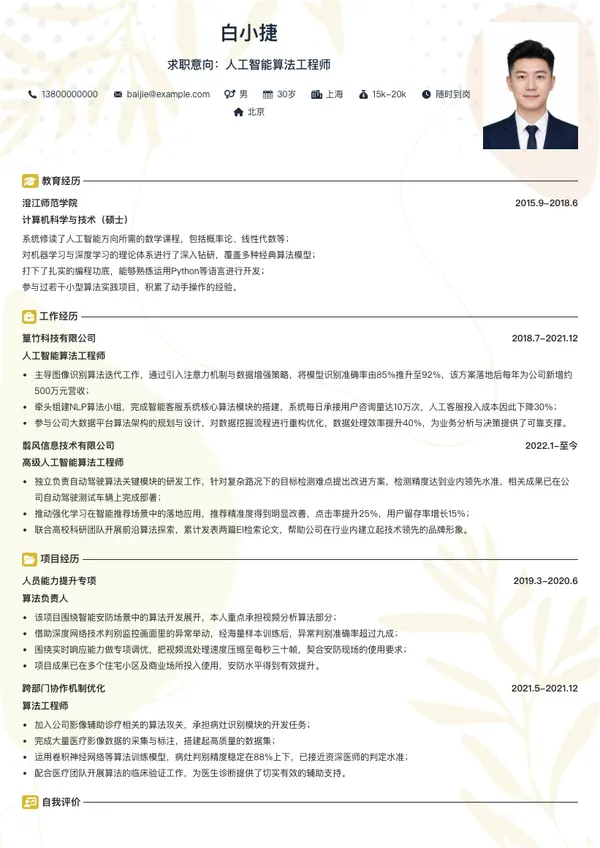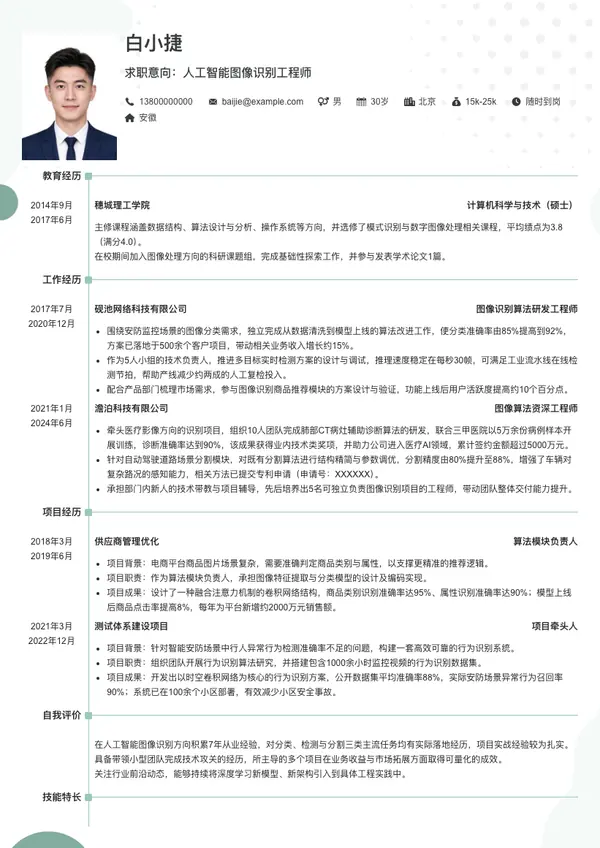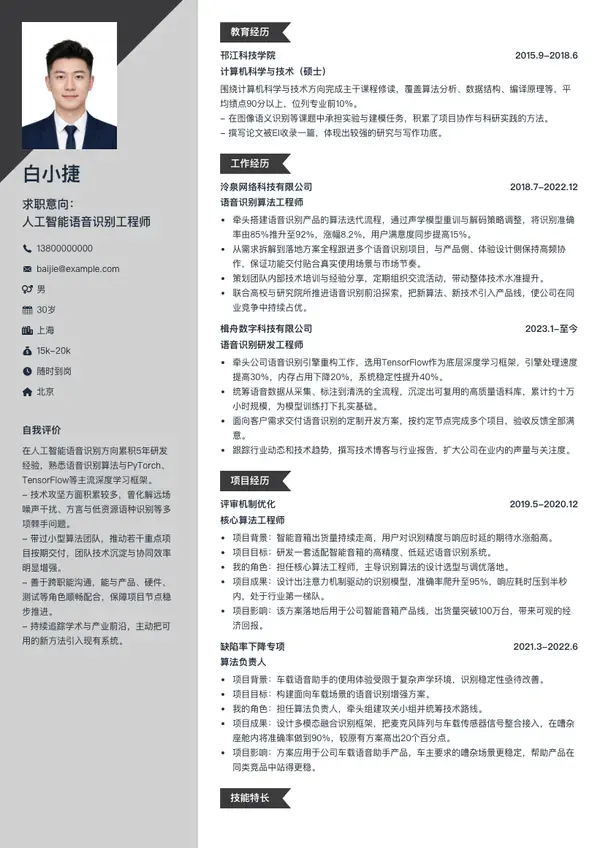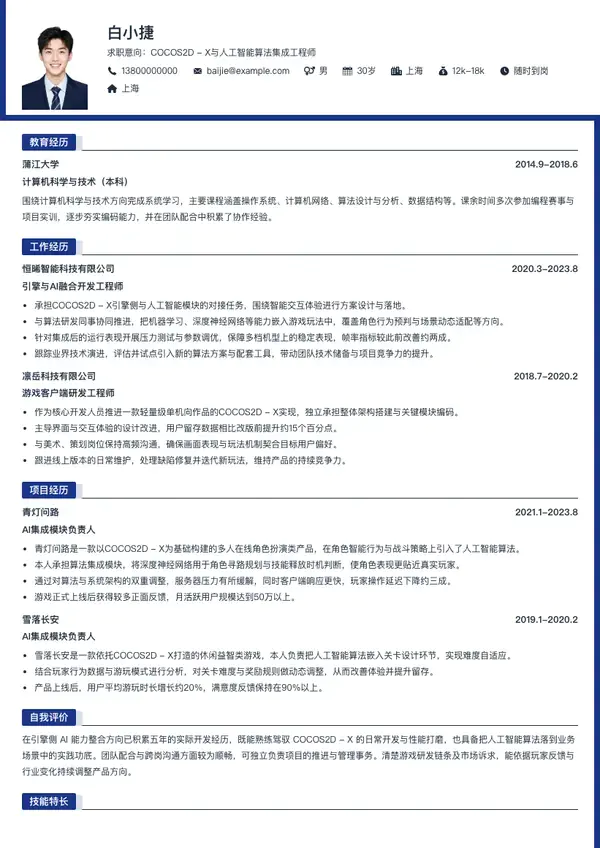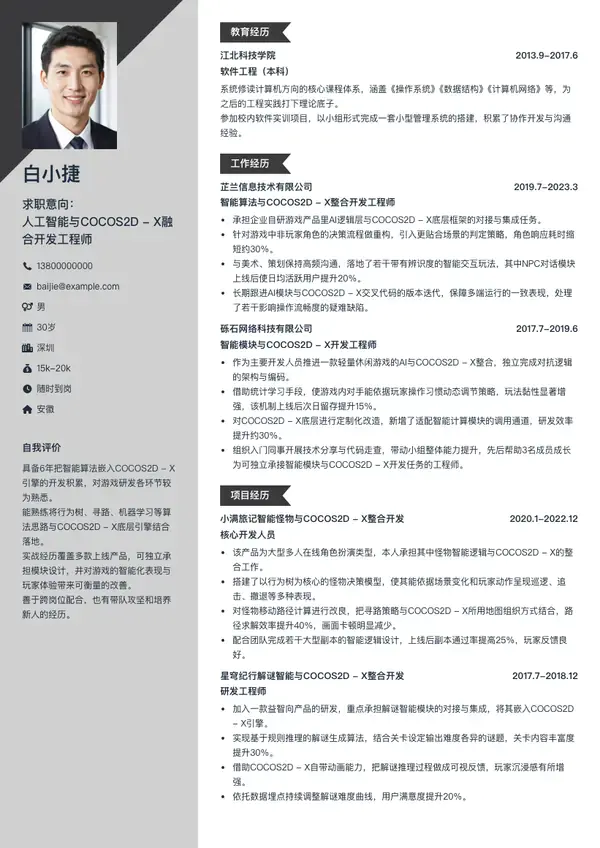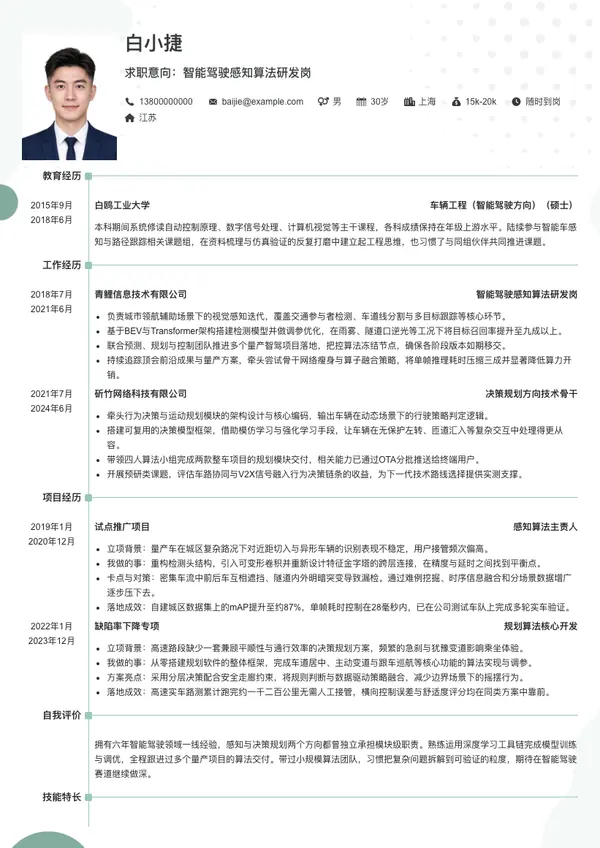
百捷简历出品这套智能驾驶感知算法研发岗简历模板,板块可增可减、配色随意更换,内置 AI 润色、技能进度条与荣誉墙,换版一键完成。用 AI 优化简历内容,几分钟即可拥有完整范本,助你争取更高薪资。
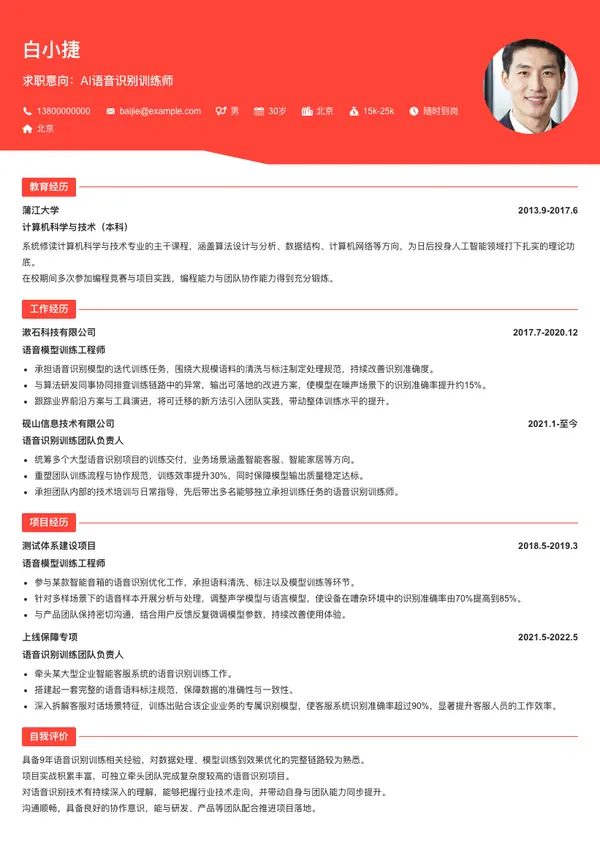
白小捷
求职意向:智能驾驶感知算法研发岗
13800000000
baijie@example.com
男
30岁
上海
15k-20k
随时到岗
江苏
教育经历
2015年9月2018年6月
白鸥工业大学
车辆工程(智能驾驶方向)(硕士)
本科期间系统修读自动控制原理、数字信号处理、计算机视觉等主干课程,各科成绩保持在年级上游水平。陆续参与智能车感知与路径跟踪相关课题组,在资料梳理与仿真验证的反复打磨中建立起工程思维,也习惯了与同组伙伴共同推进课题。
工作经历
2018年7月2021年6月
青鲤信息技术有限公司
智能驾驶感知算法研发岗
- 负责城市领航辅助场景下的视觉感知迭代,覆盖交通参与者检测、车道线分割与多目标跟踪等核心环节。
- 基于BEV与Transformer架构搭建检测模型并做调参优化,在雨雾、隧道口逆光等工况下将目标召回率提升至九成以上。
- 联合预测、规划与控制团队推进多个量产智驾项目落地,把控算法冻结节点,确保各阶段版本如期移交。
- 持续追踪顶会前沿成果与量产方案,牵头尝试骨干网络瘦身与算子融合策略,将单帧推理耗时压缩三成并显著降低算力开销。
2021年7月2024年6月
斫竹网络科技有限公司
决策规划方向技术骨干
- 牵头行为决策与运动规划模块的架构设计与核心编码,输出车辆在动态场景下的行驶策略判定逻辑。
- 搭建可复用的决策模型框架,借助模仿学习与强化学习手段,让车辆在无保护左转、匝道汇入等复杂交互中处理得更从容。
- 带领四人算法小组完成两款整车项目的规划模块交付,相关能力已通过OTA分批推送给终端用户。
- 开展预研类课题,评估车路协同与V2X信号融入行为决策链条的收益,为下一代技术路线选择提供实测支撑。
项目经历
2019年1月2020年12月
试点推广项目
感知算法主责人
- 立项背景:量产车在城区复杂路况下对近距切入与异形车辆的识别表现不稳定,用户接管频次偏高。
- 我做的事:重构检测头结构,引入可变形卷积并重新设计特征金字塔的跨层连接,在精度与延时之间找到平衡点。
- 卡点与对策:密集车流中前后车互相遮挡、隧道内外明暗突变导致漏检。通过难例挖掘、时序信息融合和分场景数据增广逐步压下去。
- 落地成效:自建城区数据集上的mAP提升至约87%,单帧耗时控制在28毫秒内,已在公司测试车队上完成多轮实车验证。
2022年1月2023年12月
缺陷率下降专项
规划算法核心开发
- 立项背景:高速路段缺少一套兼顾平顺性与通行效率的决策规划方案,频繁的急刹与犹豫变道影响乘坐体验。
- 我做的事:从零搭建规划软件的整体框架,完成车道居中、主动变道与跟车巡航等核心功能的算法实现与调参。
- 方案亮点:采用分层决策配合安全走廊约束,将规则判断与数据驱动策略融合,减少边界场景下的摇摆行为。
- 落地成效:高速实车路测累计跑完约一千二百公里无需人工接管,横向控制误差与舒适度评分均在同类方案中靠前。
自我评价
拥有六年智能驾驶领域一线经验,感知与决策规划两个方向都曾独立承担模块级职责。熟练运用深度学习工具链完成模型训练与调优,全程跟进过多个量产项目的算法交付。带过小规模算法团队,习惯把复杂问题拆解到可验证的粒度,期待在智能驾驶赛道继续做深。
技能特长
Python 工程开发
良好
C++ 编程
良好
PyTorch 框架
良好
ROS 系统
良好
BEV 感知与目标检测
良好
行为决策与运动规划
良好
荣誉证书
- 所在单位评选的年度技术攻坚奖
- 全国智能驾驶算法挑战赛优胜名次
智能驾驶感知算法研发岗简历模板
自定义板块自定义颜色AI润色AI点评一键更换模板
百捷简历出品这套智能驾驶感知算法研发岗简历模板,板块可增可减、配色随意更换,内置 AI 润色、技能进度条与荣誉墙,换版一键完成。用 AI 优化简历内容,几分钟即可拥有完整范本,助你争取更高薪资。
使用此模板- 云端操作,实时保存
- 排版格式完整,导出不乱版
- 打印效果最好
- 操作简单、制作快速